هدف محققان این است که جراحی مغز را با سیستم رباتیک نرم جدید سادهسازی کنند


حرکت در عروق دخمه پرپیچ و خم مغز با ابزارهای جراحی استاندارد می تواند بسیار چالش برانگیز باشد، حتی برای ثابت ترین دست ها. اما با کمک های رباتیک، جراحان مغز به طور بالقوه می توانند با سهولت بسیار بیشتری عمل کنند.
محققان دانشگاه جانز هاپکینز و دانشگاه مریلند زمینه ساز یک ابزار رباتیک نرم و سیستم کنترلی را ایجاد کرده اند که می تواند به جراحان درجه بی سابقه ای از مانورپذیری در مغز بدهد. مطالعه اخیر منتشر شده در مجله بین المللی رادیولوژی و جراحی به کمک کامپیوتر نشان می دهد که سیستم جدید هم بصری و هم بسیار دقیق است. نتایج اولیه نشان میدهد که با توسعه بیشتر، این ربات روزی میتواند کارآیی جراحیهای کم تهاجمی را برای آنوریسمهای مغزی تهدیدکننده حیات و سایر شرایط جدی افزایش داده و بهبود بخشد.
یکی از رویکردهای رایج برای درمان یک آنوریسم مغزی – یک رگ خونی ضعیف که متورم می شود و پر از خون می شود – شامل عبور دادن یک لوله پلاستیکی به نام کاتتر از طریق شریان، معمولاً در کشاله ران، برای رسیدن و مهر و موم شدن آنوریسم بدون ایجاد سوراخی در طول مسیر است.
برای سازگاری با پیچ و تاب های عروق، پزشکان می توانند نوک کاتترها را قبل از قرار دادن آنها در جهت مورد نظر خم کنند. سپس با استفاده از دستان خود، کاتتر را در صورت نیاز در حالی که آن را به سمت آنوریسم فشار می دهند، می پیچند. اما این رویکرد یک اشکال قابل توجه دارد.
دکتر رایان سوکول، استاد مکانیک، یکی از نویسندگان این مطالعه، گفت: «با کاتترهای معمولی، نمیتوانید نوک آن را به محض قرار گرفتن در جهت دیگری خم کنید، که اگر دسترسی به آنوریسم دشوار باشد، مشکلاتی ایجاد میکند. مهندسی در دانشگاه مریلند به نظر می رسد این مشکل خاص در میان جراحان مغز و اعصاب و سایر افرادی که مداخلات اندوواسکولار را انجام می دهند، نسبتاً ثابت است.
نویسندگان مطالعه جدید پس از شنیدن صحبتهای جراحان مغز و اعصاب و مطالعه رویههای جراحی، به این نتیجه رسیدند که یک ابزار روباتیک قابل هدایت میتواند به طور قابل توجهی این روند را بهبود بخشد.
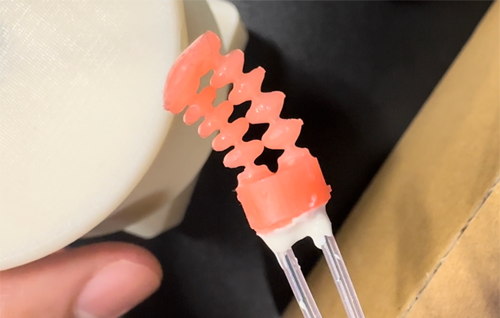
محققان یک نوک کاتتر با فشار هوا یا پنوماتیک طراحی کردند که با استفاده از یک رزین نرم و انعطاف پذیر به صورت سه بعدی چاپ کردند. این طرح دارای دو کانال توخالی است که به موازات طول نوک قرار دارند که اگر به صورت جداگانه تحت فشار قرار گیرند، نوک به چپ یا راست منحرف می شود.
در حالی که نوک کاتتر الهام گرفته شده است پروژه های موجودنویسندگان به دنبال رفع نیازی بودند که این سیستمهای روباتیک قبلی هنوز به آن توجه نکرده بودند – یک سیستم کنترلی که به خوبی در جریان کار بالینی فعلی قرار میگیرد.
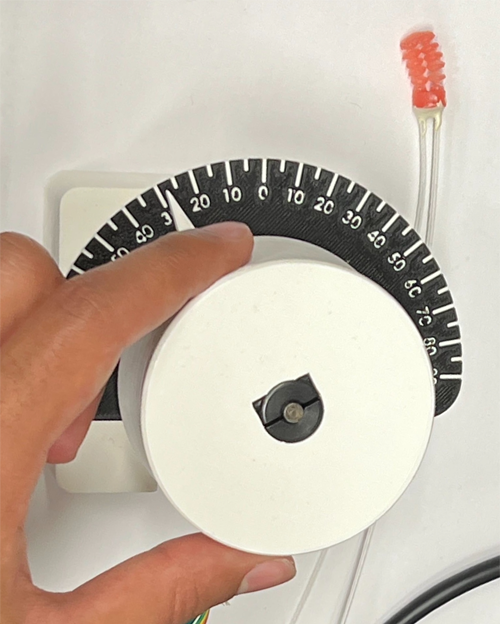
برای ارائه روشی مشابه اما بهبود یافته به پزشکان، تیم یک صفحه دستی ایجاد کردند که امکان تنظیم دقیق موقعیت نوک را فراهم می کند و کنترل بیشتری نسبت به چرخش نوک از قبل خم شده ارائه می دهد. علاوه بر این، صفحه بازخورد لمسی ارائه می دهد که نشان می دهد نوک خم شده است. با این سیستم، محققان امکان حرکت همزمان کاتتر را با یک دست به جلو و تنظیم زاویه نوک با دست دیگر فراهم میکنند.
برای ارزیابی اثربخشی این دستگاه، نویسندگان دو کاربر داشتند – یک جراح مغز و اعصاب با تجربه و دیگری بدون آموزش جراحی قبلی – موقعیت نوک رباتیک را طوری تنظیم کردند که به مجموعهای از پنج هدف استوانهای با عرض 2 میلیمتر با فاصله کمتر از 2 میلیمتر برخورد کند. از دیگری
از طریق 80 آزمایش، کاربران با یک دست کاتترها را به سمت سیلندرها میبردند و با دست دیگر صفحه را کار میکردند و نوکها را هر چه بیشتر به هر هدف نزدیک میکردند.
نویسندگان فاصله نکات را با اهداف و مدت زمانی که کاربران برای تکمیل وظایف صرف می کنند را پیگیری می کنند. جراح به وضوح سریع تر و دقیق تر بود، اما پس از چند آزمایش، تازه کار شروع به بستن شکاف کرد و تقریباً به دقت همکار خود رسید.
اکسل کریگر، استاد مهندسی مکانیک، نویسنده ارشد این مقاله، گفت: «هر دو کاربر میتوانند از سیستم رباتیک برای کنترل دقیق زیر میلیمتری استفاده کنند، که کوچکتر از قطر دو میلیمتری عروق مغزی و منافذ آنوریسم در مغز است.» در دانشگاه جانز هاپکینز. به طور کلی، دیدن اینکه نتایج از امکان سنجی سیستم پشتیبانی می کند، بسیار خوب بود.
کریگر توضیح داد که از آنجایی که این مطالعه باد بیشتری را در بادبانهای آنها میافزاید، نویسندگان مشتاق هستند که به توسعه ابزار رباتیک با برنامههایی برای کاهش آن به اندازه بالینی مرتبطتر و آزمایش آن در برابر اهداف در محیطهای دقیقتر از نظر آناتومیک ادامه دهند.
در آینده، نویسندگان همچنین قصد دارند با اضافه کردن نکات سری، کارایی طراحی خود را افزایش دهند، که می تواند به دستگاه اجازه دهد تا به شکل های پیچیده تر خم شود و در محیط های عروقی دشوار حرکت کند.
دکتر موریا بیتمن، مدیر برنامه رباتیک NIBIB گفت: نوک نرم میکروکاتتر بسیار نوآورانه است و می تواند کلید استفاده گسترده از رباتیک در جراحی اندوواسکولار باشد.
این تحقیق با کمک مالی NIBIB (R01EB033354)، مرکز رباتیک مریلند، و مرکز توسعه مفهوم مهندسی در دانشگاه مریلند تامین شد.
این نکته برجسته علمی یک کشف تحقیقاتی بزرگ را توصیف می کند. تحقیقات پایه درک ما از رفتار و زیست شناسی انسان را افزایش می دهد، که زیربنای پیشرفت راه های جدید و بهتر برای پیشگیری، تشخیص و درمان بیماری است. علم یک فرآیند غیرقابل پیش بینی و تدریجی است – هر مطالعه علمی بر اساس اکتشافات گذشته، اغلب به روش های غیرمنتظره استوار است. اکثر پیشرفت های بالینی بدون دانش تحقیقات بنیادی امکان پذیر نخواهد بود.
مرجع مطالعه: نوح بارنز و همکاران. به سمت یک سیستم رباتیک نرم جدید برای مداخلات کم تهاجمی. مجله بین المللی رادیولوژی و جراحی به کمک کامپیوتر (2023). DOI: 10.1007/s11548-023-02997-w